Когда на производстве работают два робота, они должны понимать пространство одинаково. Иначе деталь, обработанная одним, не сойдётся с тем, что сделал другой.
Что делали
Выверка прямолинейности направляющих осей и их взаимной параллельности, союстировка двух роботов.
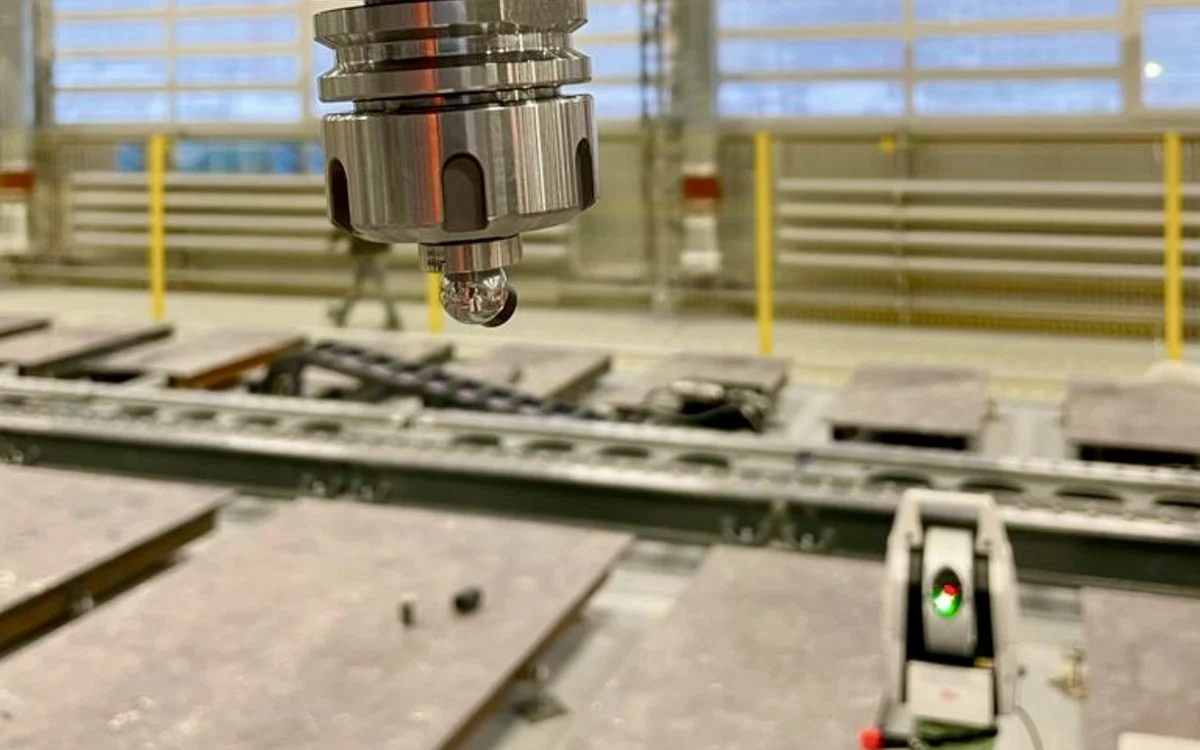
Приборы: лазерный трекер Leica AT402 и – для контроля – электронный нивелир Leica LS15. Программа: SpatialAnalyzer. Условия: цех, +20 °С.
Схема измерений
Семь сечений на каждую направляющую, по три точки в сечении: две на верхней поверхности – для горизонтальности, одна на боковой – для прямолинейности и параллельности.
Точки не набросаны. Каждая отвечает за свою геометрическую характеристику.
Общая система координат
По среднему из направляющих двух роботов построили усреднённую систему координат, ось X направили параллельно средней направляющей. Системы координат обоих роботов привели к ней.
После этого роботы работают в одном пространстве.
Проверка, которую мало кто делает
Часть высот, измеренных трекером, перемерили нивелиром – прибором другого типа и другого принципа действия.
Максимальная разница – 0,03 мм на одиннадцати метрах.
А на следующий день измерения повторили целиком, чтобы убедиться: выверенная конструкция за ночь никуда не ушла.
Это и есть ответ на вопрос «почему вам можно верить». Не «у нас точные приборы», а два независимых метода, которые сошлись.
Проверил заказчик
По окончании настройки специалисты заказчика выполнили контрольную обработку детали поочерёдно двумя роботами. Проверка не наша и по конечному результату.